3.1 慣性モーメントを求める前に
慣性モーメントは物体の回転のしやすさを表すひとつの指標であること。
剛体は六つの方程式(三つの運動方程式と三つの角運動量の式)を解くことによって、運動を決定
することはできるのであったのだが、このうち角運動量のほうが変数の数が多く直接解くことは、
かなり困難だということ、それで慣性モーメントを用いるとある程度簡単な形に帰着できる。
という二つのメリットがあったわけだ。
こんなメリットがあるなら、慣性モーメントを計算できないわけにはいかない。
では、どうのようにこれらを計算すればよいのかという問題が生じる。
軸周りの慣性モーメントは

を計算しないといけない。実際、和の項が多いときの計算というのは、
そのままでは全くといっていいほど計算することは不可能である。
しかし、我々は普通剛体の運動を考えるときは、連続的な質量分布をもった物体を考えることが
多く、そのとき密度をρとすれば、

と、積分の形に書き換えることができる。第二式から第三式の変形は
 であること
から理解することはできるだろう。
ほほう、こうしてあげると、結局はρが簡単なら計算することは簡単だ、(実際密度は一定と考える
から、計算はとっても簡単)
これで説明を終わりにしてもいいわけだが、慣性モーメントを求めるとき便利な公式が二つほど
あるので、これに関して少し説明しておこう。
3.2 便利な公式
(1)重心と慣性モーメント
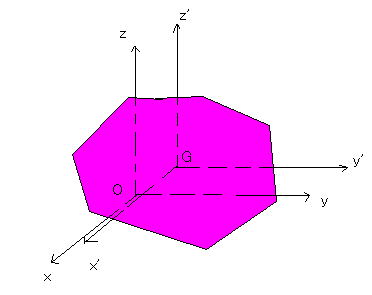
今、一つの剛体のz軸の回りの慣性モーメントを求まることを考える。
慣性モーメントの定義より、

である。このまま求めてもいいわけだが、重心Gを通るz’軸周りの慣性モーメントと
比べてみることにしよう。


であるので、これを上の式代入すると、

重心のところで何度も出てきたように、
 、

であることは、周知の通りである。ということは、第二項はz’軸(重心を通る)のまわりの
慣性モーメントであるため、重心までの距離を

とすると、慣性モーメントは

重心まわりの慣性モーメントと、重心の距離の二乗とその全質量の積の和でかける。
この形を知っておくと便利なのは、重心の慣性モーメントを求めておけば、
平行な他の軸における慣性モーメントは上の公式を使えば一発で出せる。
また、重心まわりの慣性モーメントは対称性を持つことが多く、積分計算するのが
より簡単になることが多いという二つのメリットがあるわけで、この公式はとても
便利なわけである。
(2)平面板におけるx軸とy軸の慣性モーメントとz軸の慣性モーメント
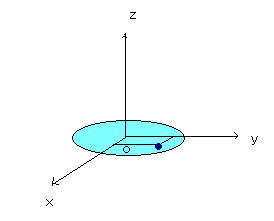
上の薄い板のように、板の面上に原点Oをとり、平面をxy面上に置く、この面に垂直に
z軸がとれる。


であるため、ここからすぐに

であることはわかるだろう。この公式の便利さは次の簡単な例でわかるだろう。
3.3 簡単な例