シャンチー– Author –

-

RealSenseで作る光切断計測 第3章:ラインの中心をサブピクセルで求める ― 4つの手法とスペックルの壁
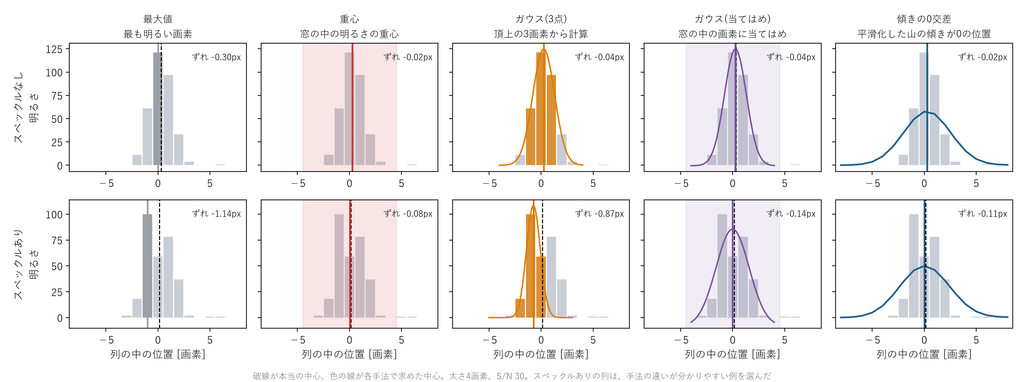
【はじめに】 第2章では、レーザーのスペックルのせいでラインの位置そのものが揺らぐことを説明しました。D435 の基準の配置(作動距離 200mm、三角測量角 30°)では、その大きさは列ごとに約 0.09 ピクセル(px)です。 では、実際に画像からラインの中心を... -
RealSenseで作る光切断計測 第2章:精度はどこで決まるか ― スペックルと開口数
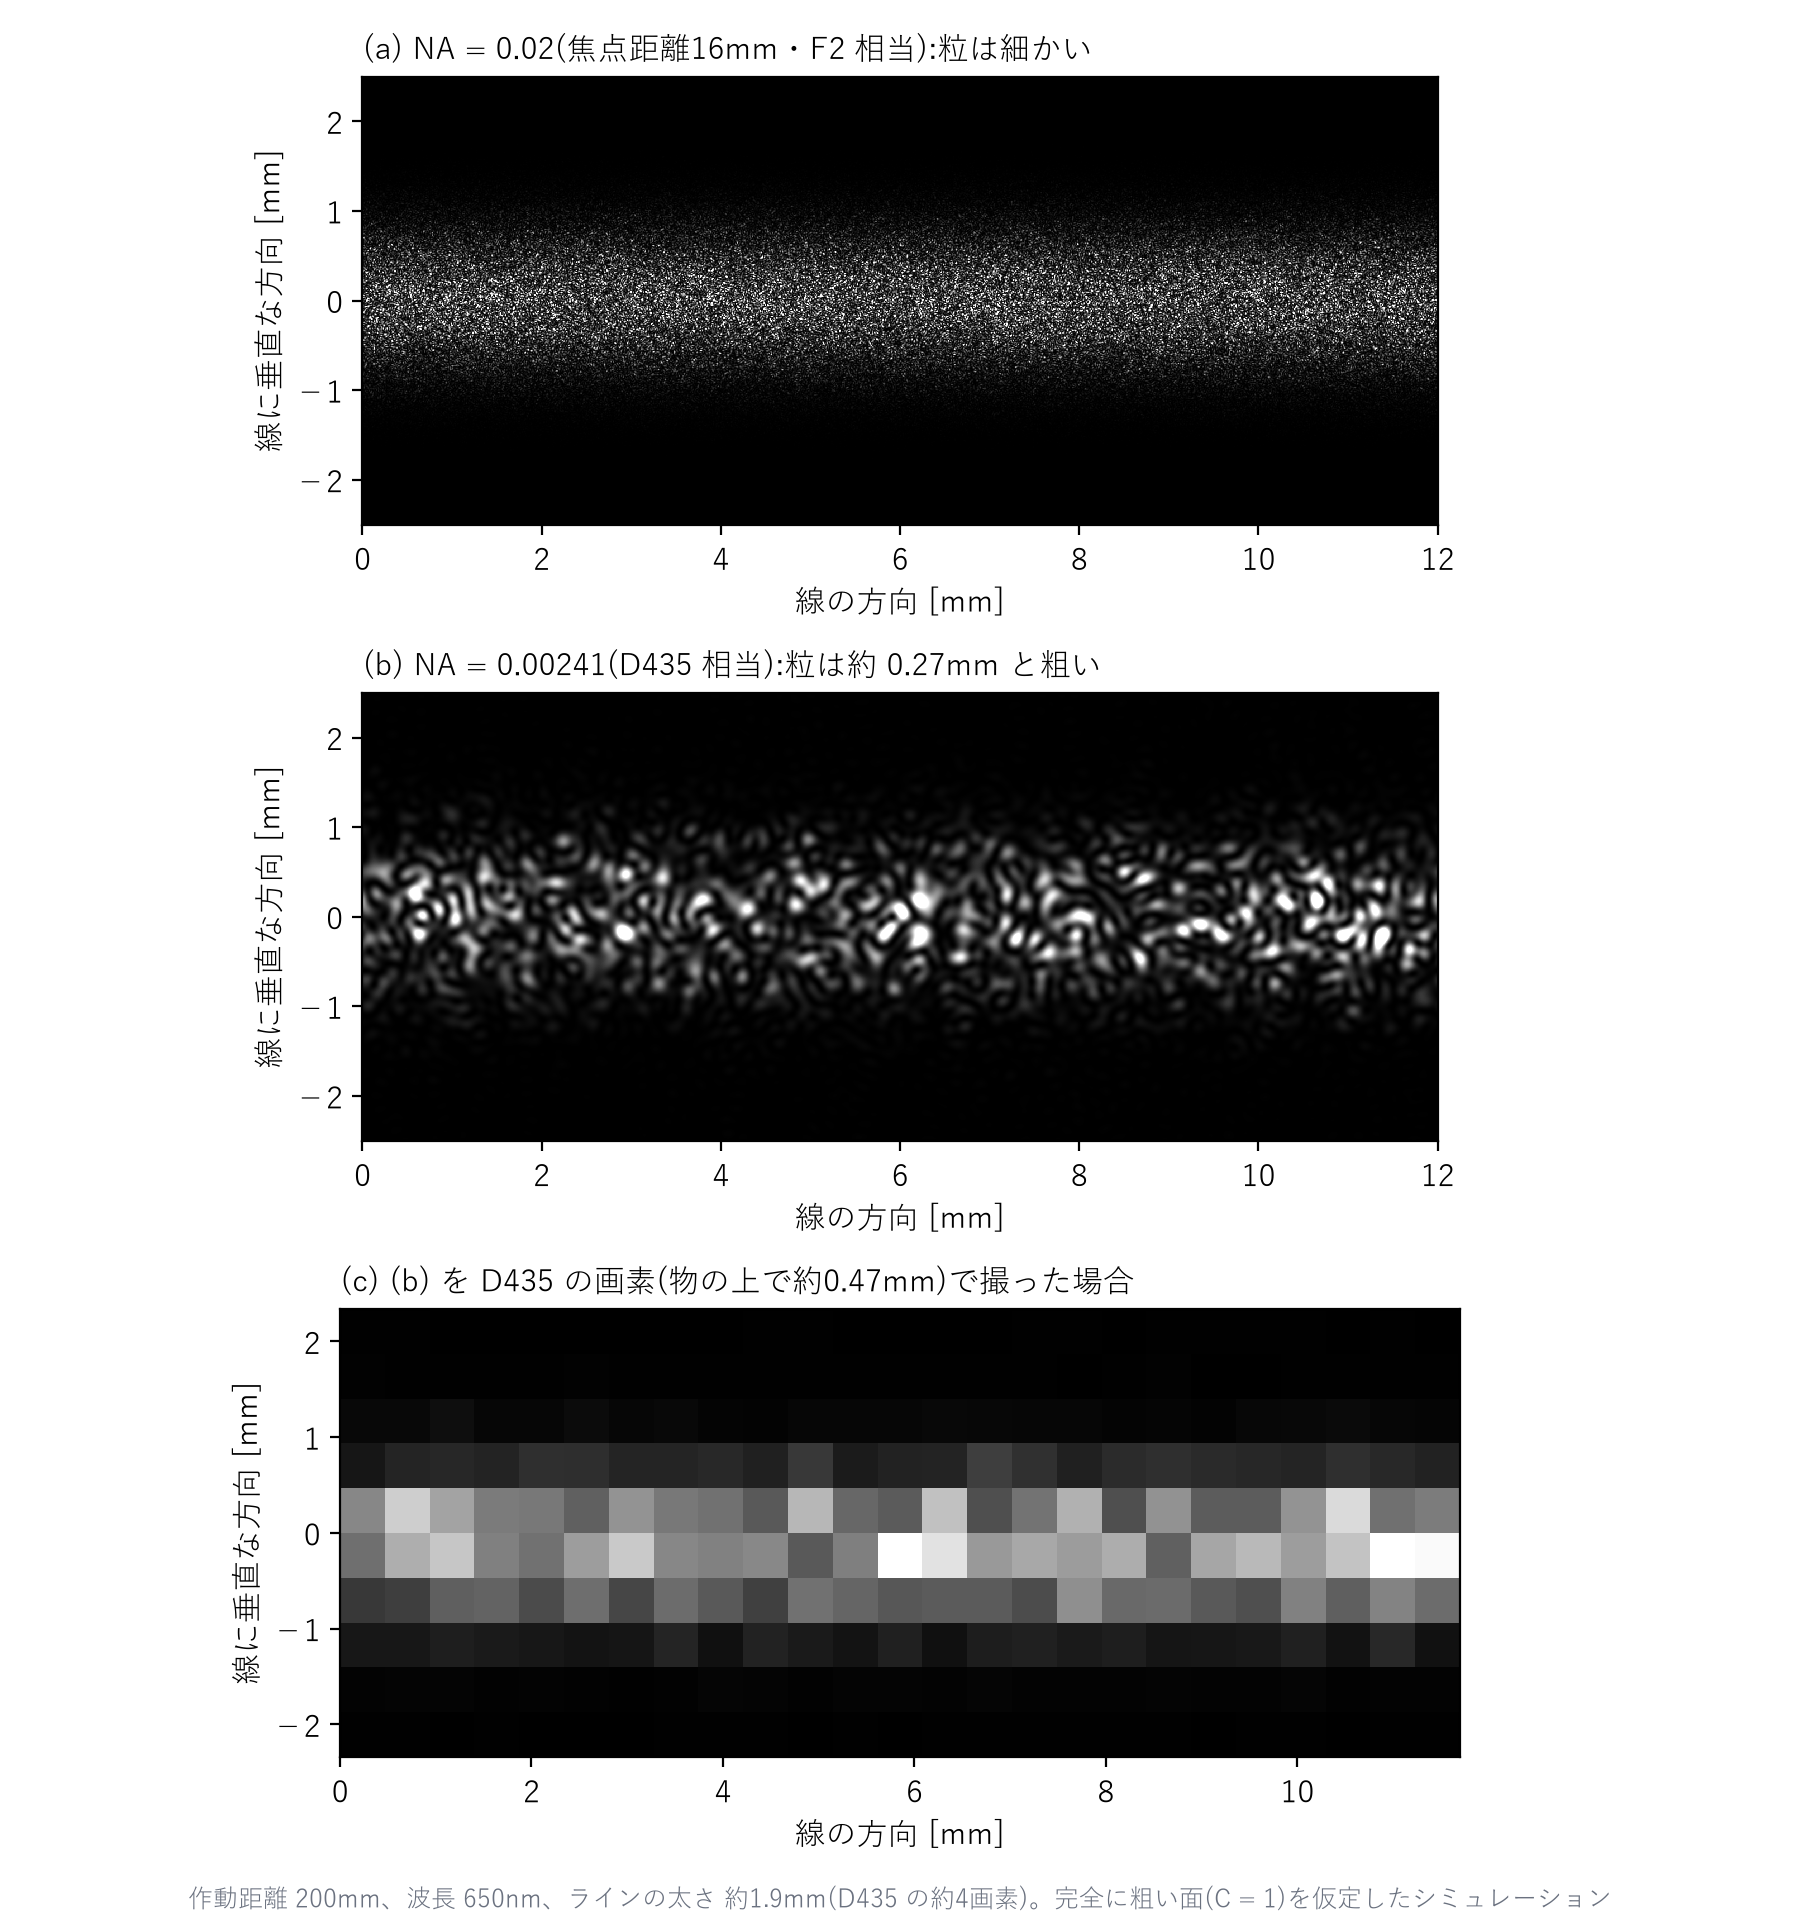
【はじめに】 第1章では、光切断法の仕組みを説明しました。D435 を作動距離 200mm、三角測量角 30° で使うと、高さ1mm の段差でラインは約1ピクセル(px)しかずれません。0.1mm を測るには、ラインの位置を 0.1px の細かさで決める必要があります。 では、... -
RealSenseで作る光切断計測 第1章:光切断法とは ― 高さ1mmは画像の上で何ピクセルか
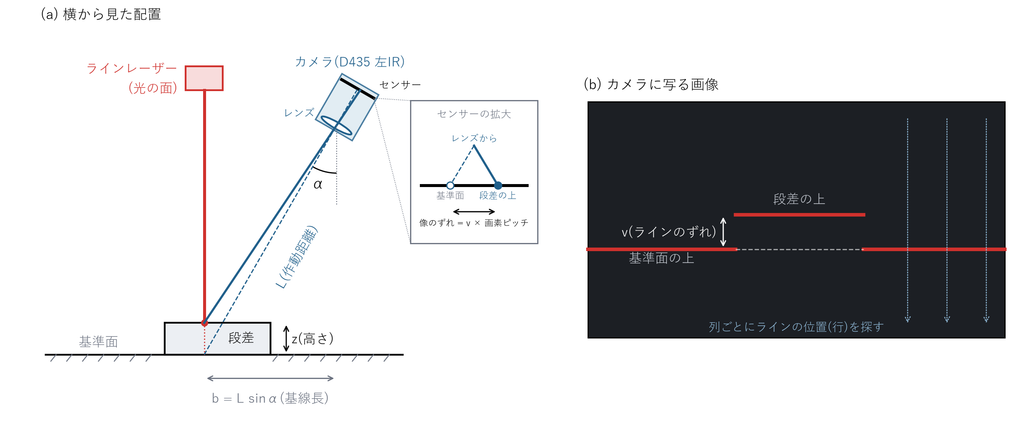
【はじめに】 物の高さや断面の形を、触らずに測る方法のひとつに光切断法があります。線状のレーザーを物に当て、それを斜めからカメラで撮ると、段差や凹凸に合わせてラインが曲がって写ります。その曲がり方から、高さを計算する方法です。工場の検査ラ... -
ハンドアイキャリブレーション入門 第4章 前編:カメラの内部パラメータがずれると精度はどうなるか(シミュレーション編)
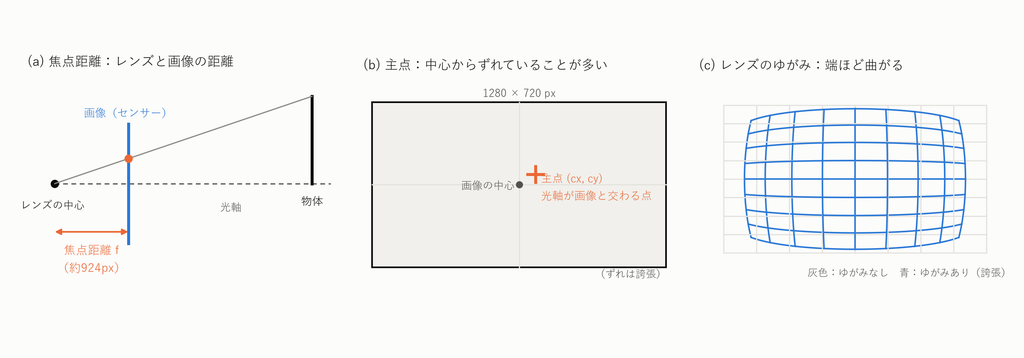
構成 シリーズ「ハンドアイキャリブレーション入門」の第4章の前編です。第3章では、カメラの計測のばらつき(コーナー位置誤差)・姿勢の数・回転の大きさが精度にどう効くかを調べました。ただし第3章では、カメラのレンズの性質とボードの寸法は正確に... -
ハンドアイキャリブレーション入門 第3章 補足:OpenCV の5つの解法の注意点 ― Andreff の偏りと Daniilidis の 180° 問題
シリーズ「ハンドアイキャリブレーション入門」の第3章の補足です。第3章では、コーナー位置誤差(画像から検出したコーナーの位置のずれ)・姿勢の数・回転の大きさを変えて、ハンドアイキャリブレーションの精度を調べました。そのなかで、OpenCV の5つ... -
ハンドアイキャリブレーション入門 第3章:精度は何で決まるか ― ノイズ・姿勢の数・回転の大きさ
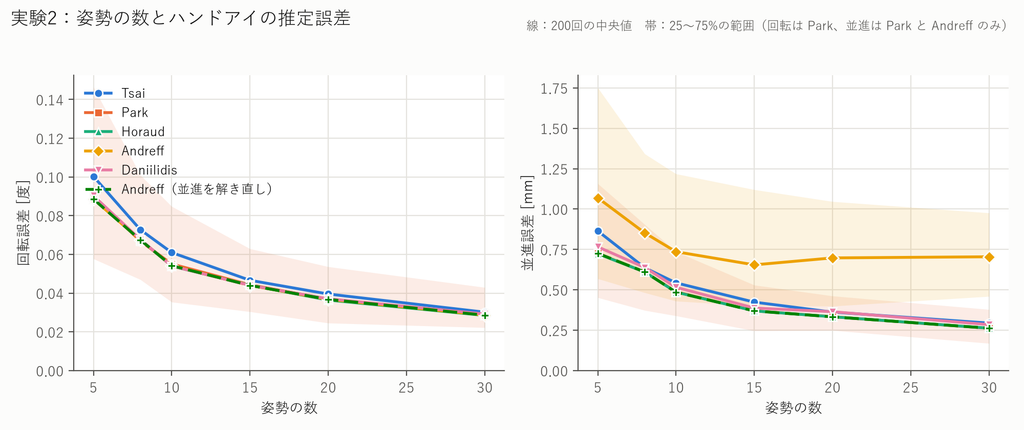
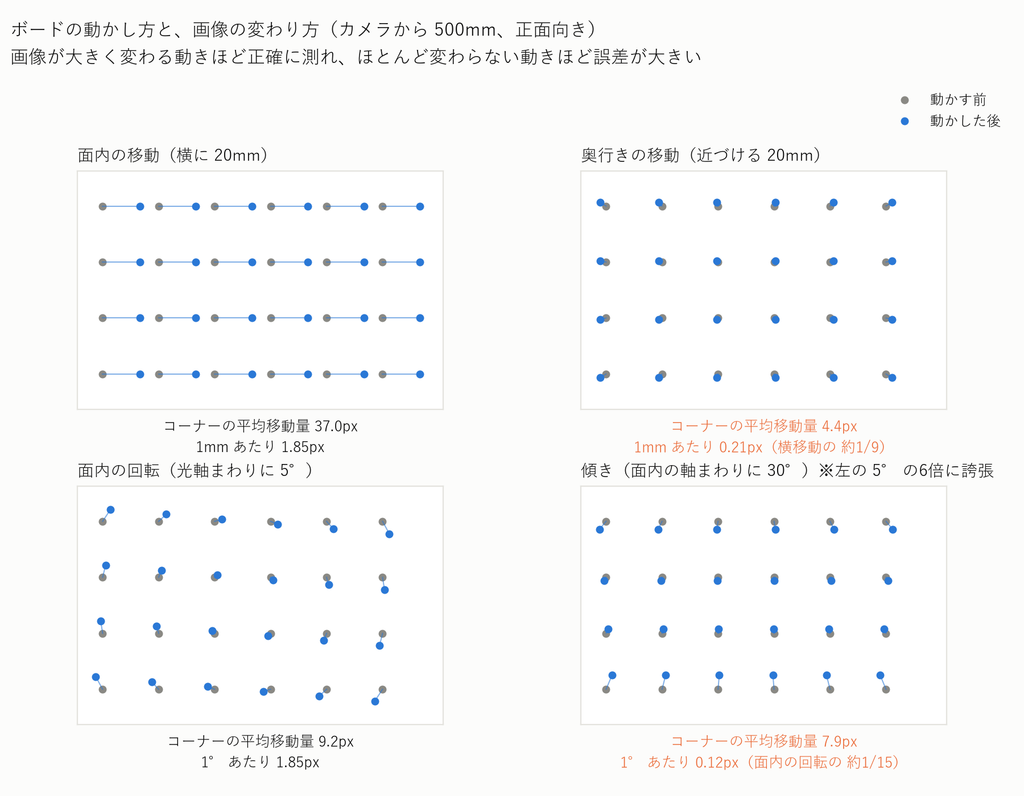
シリーズ「ハンドアイキャリブレーション入門」の第3章です。第2章では、正解の分かっているシミュレーションで AX = XB を解き、5つの解法すべてで正しく解けることを確かめました。 この章では、そのシミュレーションを道具として使い、次の問いに答えま... -
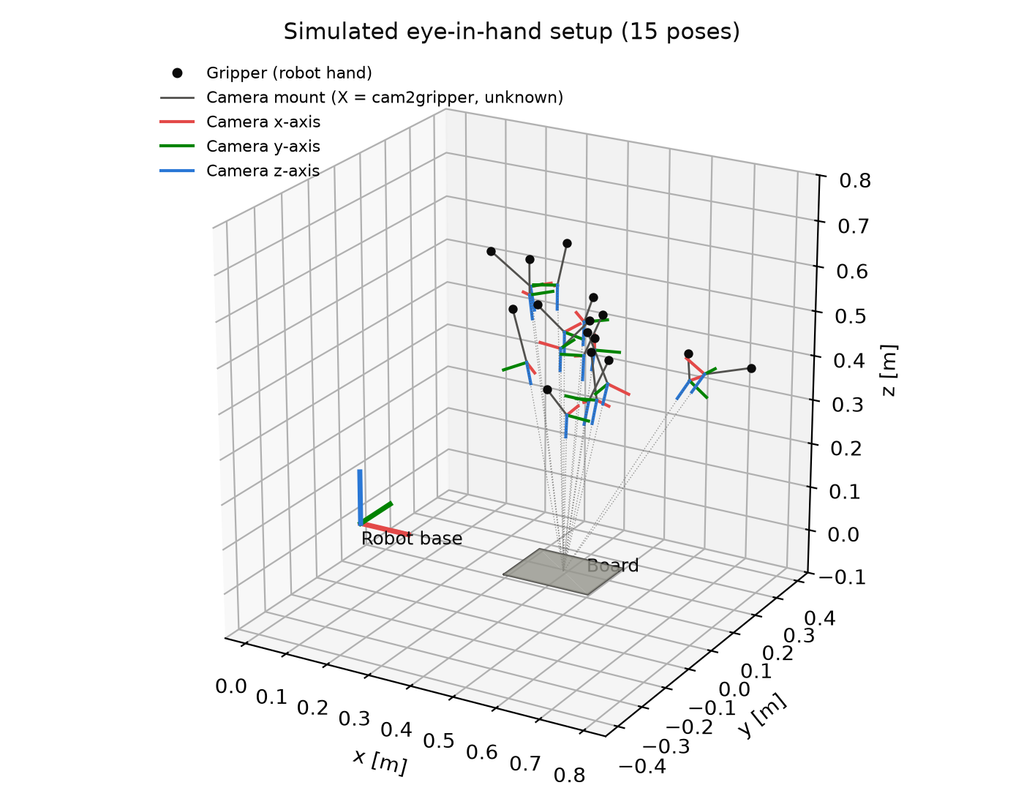
ハンドアイキャリブレーション入門 第2章:カメラとロボットの位置関係をシミュレーションで求める
【シリーズの構成】 章内容ロボットカメラ第1章ハンドアイキャリブレーションの考え方――第2章(今回)シミュレーションで AX = XB を解き、正しく解けることを確認シミュレーションシミュレーション第3章ノイズ・姿勢数・回転範囲で精度がどう変わるか、5... -
ハンドアイキャリブレーション入門 第1章:カメラとロボットの位置関係とは
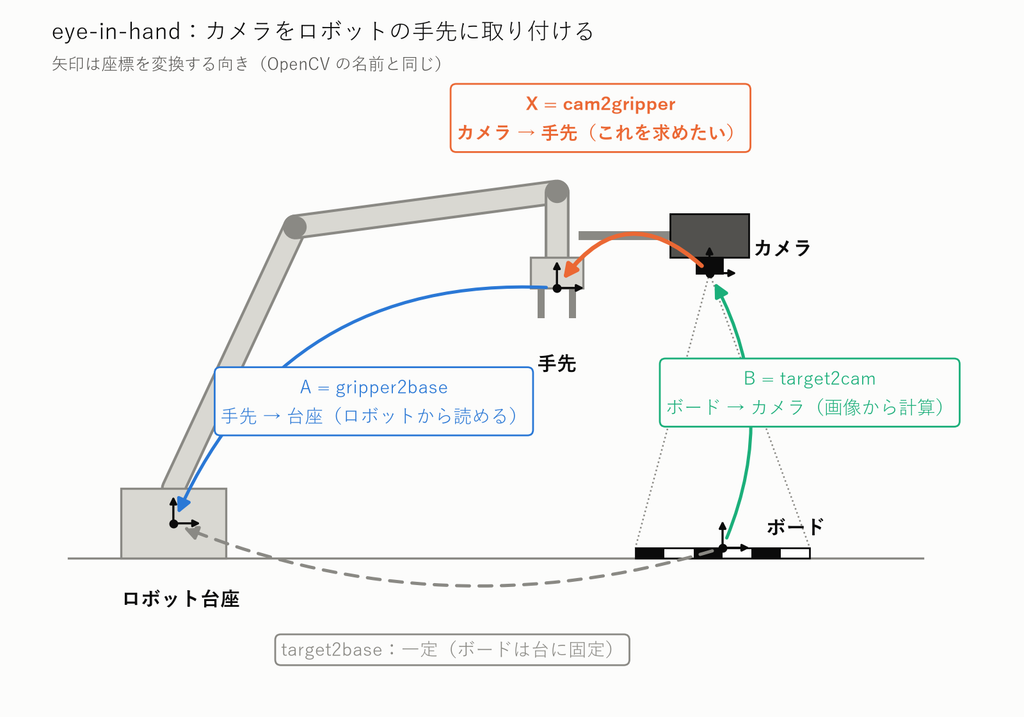
カメラで見た物体をロボットでつかむには、「カメラとロボットがどういう位置関係にあるか」を正確に知っておく必要があります。これを求める作業がハンドアイキャリブレーションです。 カメラをロボットの手先に載せる構成(eye-in-hand)にも、カメラを... -
Low Cost Raman Spectroscopy(ラマン光取得効率)
【ラマン光取得効率】 ラマン信号を得ようとしたときに、ラマン信号は非常に微弱な信号のため効率をコストの範囲内で最大化する必要がある。光学効率を決める要素として以下の項目を考えることができる。 結像光学の結合効率(レンズなど) 分光器の効率(... -
Low Cost Raman Spectroscopy(光学:回折格子)
【回折格子からわかる波長分解能と波長範囲】 回折格子の細かい導出に関してここでは述べないが、以下のリンクから参考にして、https://www.thepulsar.be/article/building-a-visible-spectrophotometer/ある波長を回折格子にαの角度で入射させたときに、...