ハンドアイキャリブレーション入門– tag –
-

ハンドアイキャリブレーション入門 第4章 前編:カメラの内部パラメータがずれると精度はどうなるか(シミュレーション編)
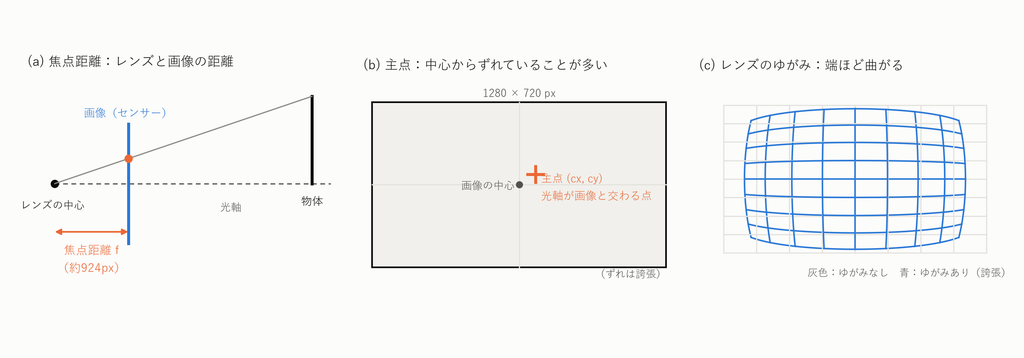
構成 シリーズ「ハンドアイキャリブレーション入門」の第4章の前編です。第3章では、カメラの計測のばらつき(コーナー位置誤差)・姿勢の数・回転の大きさが精度にどう効くかを調べました。ただし第3章では、カメラのレンズの性質とボードの寸法は正確に... -
ハンドアイキャリブレーション入門 第3章 補足:OpenCV の5つの解法の注意点 ― Andreff の偏りと Daniilidis の 180° 問題
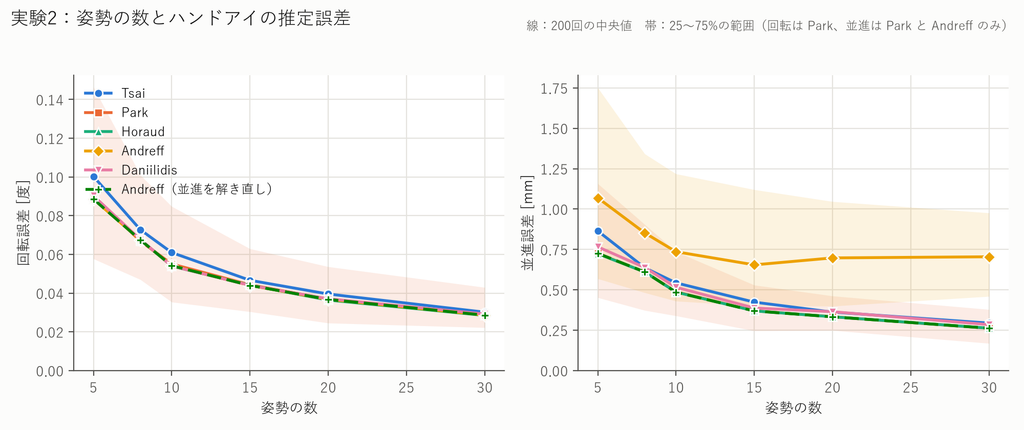
シリーズ「ハンドアイキャリブレーション入門」の第3章の補足です。第3章では、コーナー位置誤差(画像から検出したコーナーの位置のずれ)・姿勢の数・回転の大きさを変えて、ハンドアイキャリブレーションの精度を調べました。そのなかで、OpenCV の5つ... -
ハンドアイキャリブレーション入門 第2章:カメラとロボットの位置関係をシミュレーションで求める
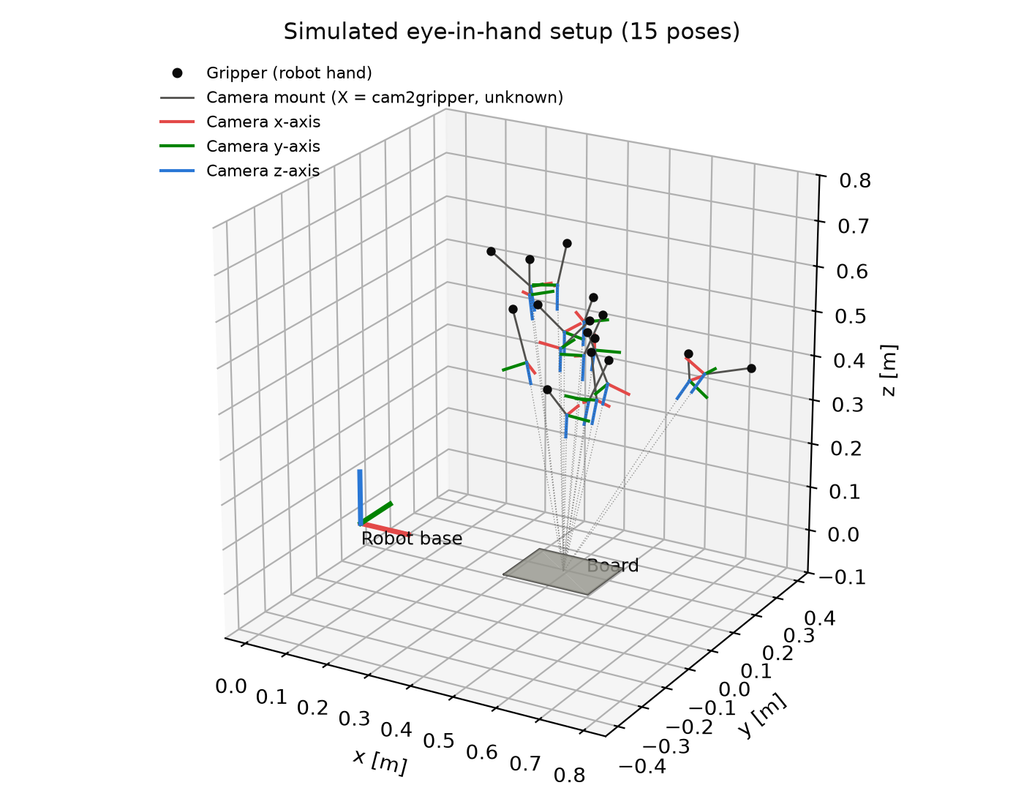
【シリーズの構成】 章内容ロボットカメラ第1章ハンドアイキャリブレーションの考え方――第2章(今回)シミュレーションで AX = XB を解き、正しく解けることを確認シミュレーションシミュレーション第3章ノイズ・姿勢数・回転範囲で精度がどう変わるか、5... -
ハンドアイキャリブレーション入門 第1章:カメラとロボットの位置関係とは
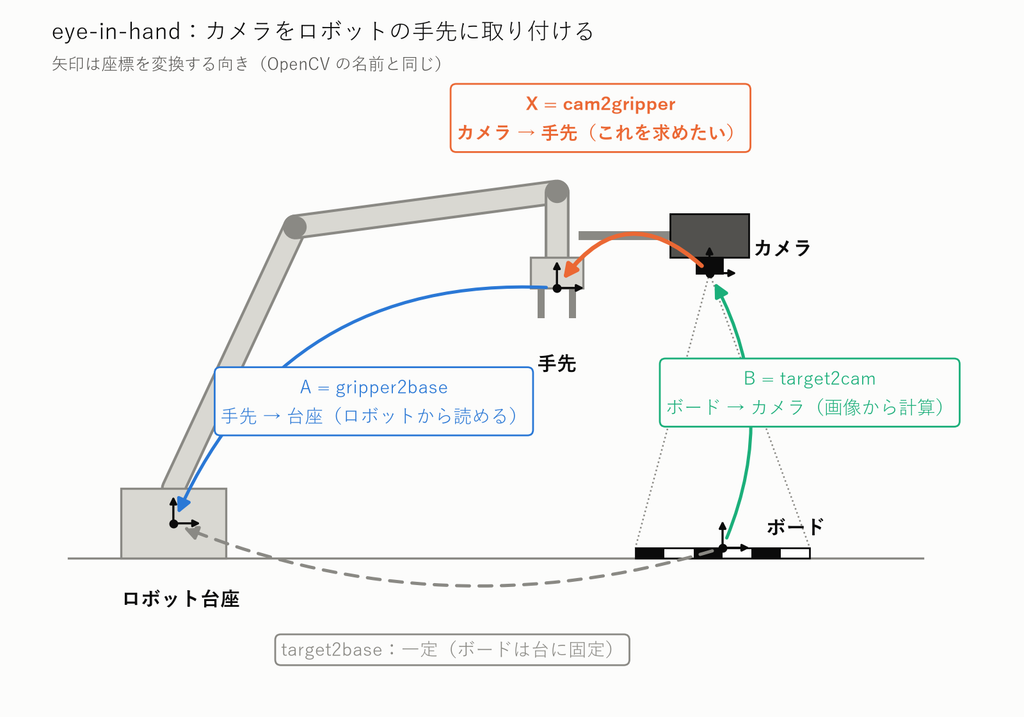
カメラで見た物体をロボットでつかむには、「カメラとロボットがどういう位置関係にあるか」を正確に知っておく必要があります。これを求める作業がハンドアイキャリブレーションです。 カメラをロボットの手先に載せる構成(eye-in-hand)にも、カメラを...
1