MENU
  • シャンチーの物理
Zak Science Labs
  • シャンチーの物理
  • シャンチーの物理
Zak Science Labs
  • シャンチーの物理
  1. ホーム
  2. ロボットビジョン

ロボットビジョン– tag –

  • ロボットビジョン

    ハンドアイキャリブレーション入門 第4章 前編:カメラの内部パラメータがずれると精度はどうなるか(シミュレーション編)

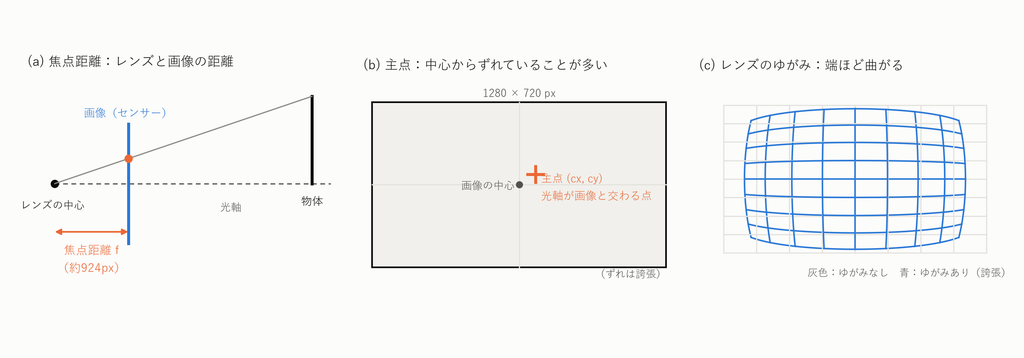
    構成 シリーズ「ハンドアイキャリブレーション入門」の第4章の前編です。第3章では、カメラの計測のばらつき(コーナー位置誤差)・姿勢の数・回転の大きさが精度にどう効くかを調べました。ただし第3章では、カメラのレンズの性質とボードの寸法は正確に...
    2026年10月23日
  • ロボットビジョン

    ハンドアイキャリブレーション入門 第1章:カメラとロボットの位置関係とは

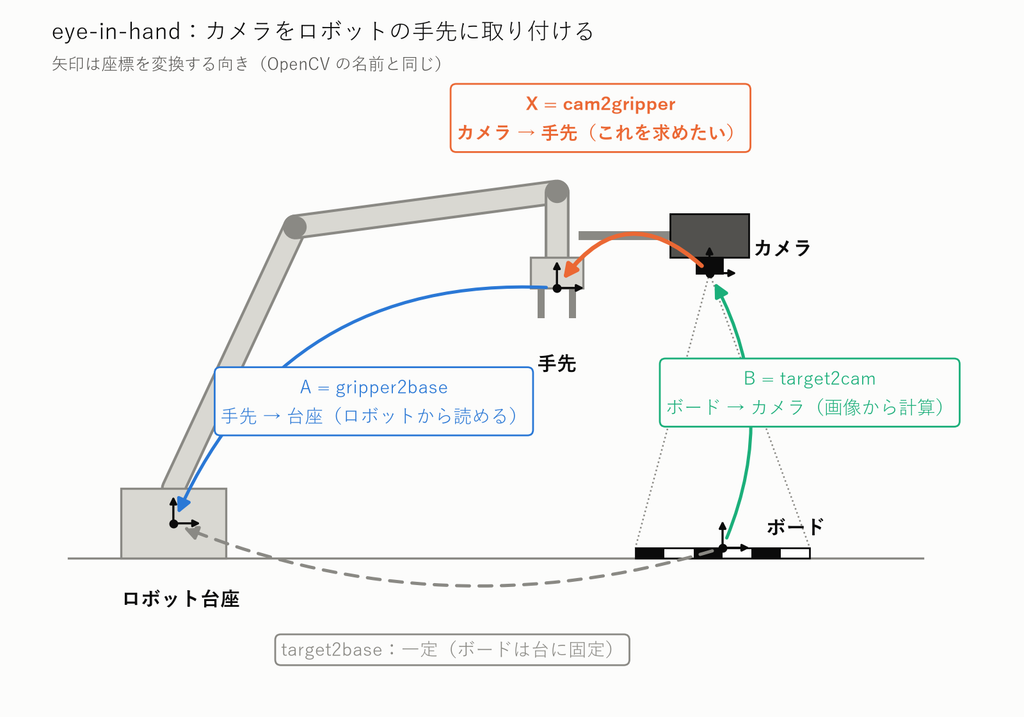
    カメラで見た物体をロボットでつかむには、「カメラとロボットがどういう位置関係にあるか」を正確に知っておく必要があります。これを求める作業がハンドアイキャリブレーションです。 カメラをロボットの手先に載せる構成(eye-in-hand)にも、カメラを...
    2026年10月15日
1

最近の投稿

  • RealSenseで作る光切断計測 第3章:ラインの中心をサブピクセルで求める ― 4つの手法とスペックルの壁
  • RealSenseで作る光切断計測 第2章:精度はどこで決まるか ― スペックルと開口数
  • RealSenseで作る光切断計測 第1章:光切断法とは ― 高さ1mmは画像の上で何ピクセルか
  • ハンドアイキャリブレーション入門 第4章 前編:カメラの内部パラメータがずれると精度はどうなるか(シミュレーション編)
  • ハンドアイキャリブレーション入門 第3章 補足:OpenCV の5つの解法の注意点 ― Andreff の偏りと Daniilidis の 180° 問題

最近のコメント

  1. RealSenseセンサ(立ち上げ編) に RealSenseセンサーとYOLO7を用いた物体認識 – Zak Science Labs より
  2. Reverse Engineering Project Part1(立ち上げ編) に Reverse Engineering Project Part2(ソフト改造編) – Zak Science Labs より

アーカイブ

  • 2026年10月
  • 2024年8月
  • 2024年7月
  • 2024年6月
  • 2024年2月

カテゴリー

  • GAN
  • Koov
  • Open3d
  • Pybullet
  • RaspberryPi
  • RealSense
  • Style Transfer
  • YOLO
  • ラマン分光
  • リバースエンジニアリング
  • ロボットビジョン
  • 三角測量
  • 光切断

© Zak Science Labs.