MENU
シャンチーの物理
Zak Science Labs
シャンチーの物理
シャンチーの物理
Zak Science Labs
シャンチーの物理
ホーム
RealSense
RealSense
– tag –
ロボットビジョン
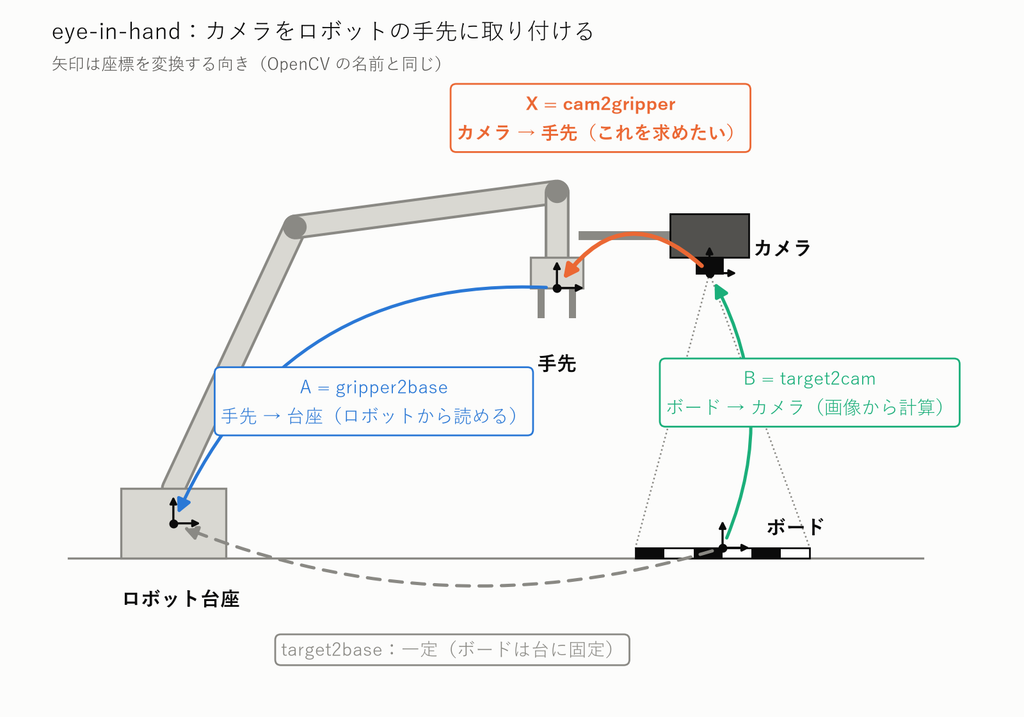
ハンドアイキャリブレーション入門 第1章:カメラとロボットの位置関係とは
カメラで見た物体をロボットでつかむには、「カメラとロボットがどういう位置関係にあるか」を正確に知っておく必要があります。これを求める作業がハンドアイキャリブレーションです。 カメラをロボットの手先に載せる構成(eye-in-hand)にも、カメラを...
2026年10月15日
1
閉じる